


El transportador modular autopropulsat (SPMT) consta principalment de mòduls de diverses especificacions, equipats amb una unitat d'alimentació (PPU), així com sistemes elèctrics, de control i hidràulics. La PPU allotja components com ara un motor dièsel, un conjunt de bomba hidràulica, un dipòsit de combustible i un panell de control; el motor acciona les bombes hidràuliques per generar energia hidràulica, que al seu torn acciona els motors hidràulics de cada eix (cada roda motriu proporciona 60 kN de força motriu) per impulsar el vehicle. A més, la PPU subministra energia hidràulica per a l'aixecament/baixada de la plataforma, la direcció de l'eix i el control general del vehicle. La configuració de la PPU i el transportador s'il·lustra a la figura (utilitzant una configuració de 6 eixos i 2 fitxers com a exemple).
Per transportar càrregues amples, els transportadors es poden acoblar lateralment per formar unitats amb tres o més fitxers; per a càrregues extrallargues, es poden acoblar longitudinalment per crear un nombre variable de mòduls d'eixos, amb un acoblament més gran que resulta en una capacitat de càrrega més gran. La plataforma admet un rang d'elevació de 1.500 mm ± 350 mm per facilitar l'aixecament i el posicionament de la càrrega. Les unitats de transport individuals poden funcionar a l'uníson (de manera sincrònica) enllaçant els seus sistemes de control, mentre que els eixos de les rodes individuals poden girar de manera independent dins d'un rang de +100 graus a -130 graus . En girar els eixos a angles específics al voltant d'un centre de rotació designat, tot el conjunt del vehicle pot executar una translació lineal en qualsevol direcció i realitzar una rotació de 360 graus sobre el terreny.
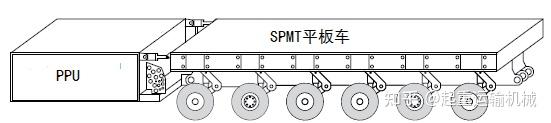
Diagrama esquemàtic dels transportadors PPU i SPMT
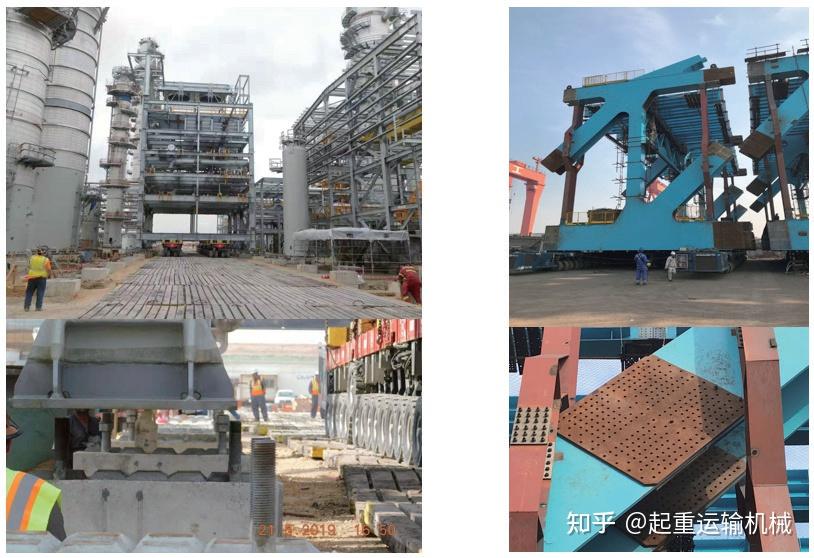
Viabilitat del posicionament i instal·lació de grans mòduls mitjançant SPMT
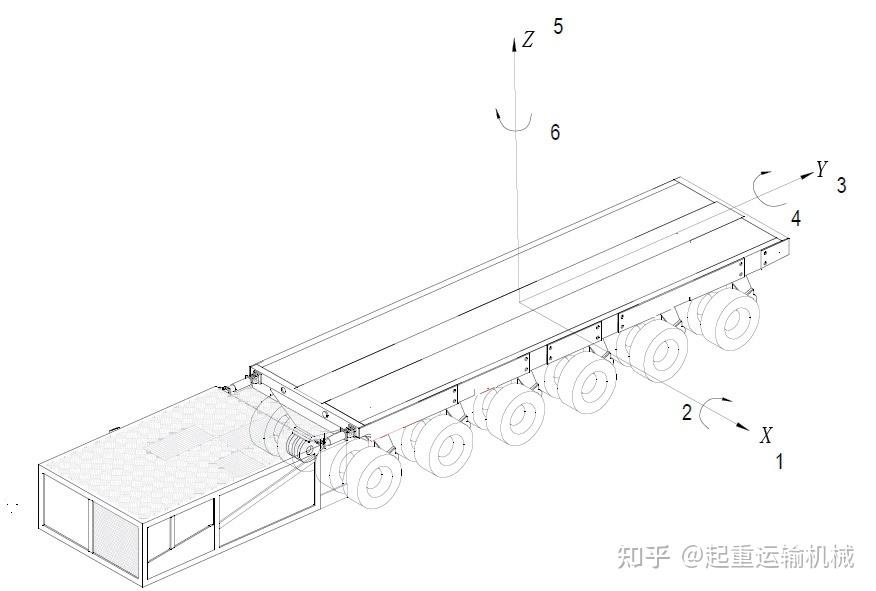
Com es mostra a la figura (utilitzant una configuració de 6 eixos i 2 fitxers com a exemple), la unitat SPMT és capaç de sis graus de llibertat de moviment: translació al llarg de l'eix X (DOF 1), translació al llarg de l'eix Y (DOF 3) i elevació/baixada vertical al llarg de l'eix Z (DOF 5); també pot realitzar inclinació al voltant de l'eix X (DOF 2), rodar al llarg de l'eix Y (DOF 4) i rotació al seu lloc al voltant de l'eix Z (DOF 6).
2, 4 i 5 graus de llibertat: principis de funcionament i control
Com es mostra a la figura anterior, es poden aconseguir 2, 4 i 5 graus de llibertat mitjançant el sistema de suport SPMT, amb un control operatiu precís habilitat mitjançant una interfície home-màquina. El circuit hidràulic del sistema de suport SPMT consta de línies duals a cada costat, una que alimenta l'extrem distal (frontal) i l'altra l'extrem proximal (darrera). Aquesta configuració proporciona un total de quatre línies de suport independents als dos costats; cada línia es connecta a una zona de suport específica, establint així quatre àrees de suport independents dins del pla XY il·lustrat a la figura 2.
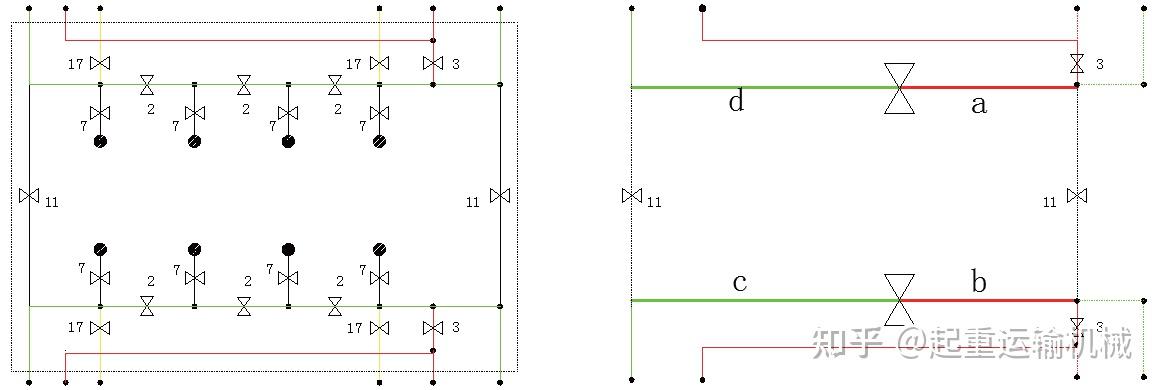
Com es mostra a la figura, configurant els cossos de vàlvules 2, 3, 11 i 17, el conjunt SPMT es pot dividir en quatre zones de suport independents (a, b, c i d); mentre que cada zona es pot controlar de manera independent, tot el conjunt també es pot gestionar mitjançant una interfície home-màquina, que permet operacions d'elevació de 5 graus de llibertat. En enllaçar les zones de suport a i b, així com c i d, el conjunt SPMT es divideix en zones davantera i posterior al llarg de l'eix Y; l'ajust de l'elevació en aquestes zones permet operacions de llançament longitudinal de 2 graus de llibertat. De la mateixa manera, en enllaçar les zones de suport a i d, així com b i c, el conjunt es divideix en zones esquerra i dreta al llarg de l'eix X; l'ajust de l'elevació en aquestes zones permet operacions de rodatge lateral amb 4 graus de llibertat.
La velocitat d'elevació del sistema de suport SPMT es pot ajustar en dues etapes en funció dels requisits reals: la primera etapa es configura mitjançant el sistema de control (ajustable del 0% al 100%) i la segona etapa s'ajusta mitjançant un potenciòmetre (ajustable de 0 a 100). Teòricament, la velocitat d'elevació es pot ajustar a un nivell infinitesimament baix.
En resum, a través del seu sistema de suport, l'SPMT permet l'aixecament/baixada infinitesimal, així com els moviments de cabeceig i rodament, als 2, 4 i 5 graus de llibertat il·lustrats a la figura 2.
Principis de treball i control per a 1, 3 i 6 graus de llibertat
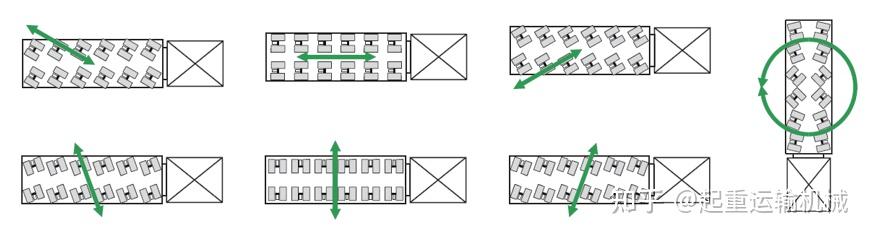
Els graus de llibertat (1, 3 i 6) s'aconsegueixen mitjançant els sistemes de direcció i conducció del SPMT. La figura il·lustra alguns dels modes de direcció de l'SPMT, que permeten el moviment en qualsevol direcció dins del pla XY i la direcció en qualsevol angle al voltant de qualsevol punt d'aquest pla. Les rodes motrius es distribueixen simètricament al voltant del centre geomètric de la plataforma, amb propulsió proporcionada per motors hidràulics d'extrem de roda; el sistema està dissenyat per minimitzar els xocs i les vibracions durant el funcionament. Hi ha dos modes de funcionament disponibles en funció de la velocitat de viatge: "Mode normal" i "Mode Creep". En el mode normal, l'operador controla la velocitat del motor mitjançant l'accelerador per regular la pressió i el cabal de sortida de la bomba hidràulica, controlant així la velocitat dels motors hidràulics. El mode Creep permet ajustar l'entrada del sistema, permetent el moviment automàtic i a velocitat constant; teòricament, la velocitat de fluència pot ser infinitesimament lenta.
A partir de l'anàlisi anterior, els sistemes de suport, direcció i conducció del SPMT permeten el moviment a través de tots els graus de llibertat, amb velocitats de viatge teòricament infinitesimals per a cada grau de llibertat. Combinat amb la capacitat de combinar múltiples unitats arbitràriament dins del pla XY, això permet la instal·lació i el posicionament de components modulars pesats i a gran escala.
Experiment de verificació de la precisió del posicionament SPMT
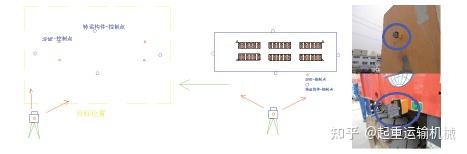
Aquest experiment de validació es va dur a terme sobre una superfície plana de formigó utilitzant un SPMT de 6 eixos, operat per personal professional seguint els procediments establerts. La configuració de mesura va utilitzar un sistema d'estació total d'alta precisió i un programari d'inspecció automatitzat "Digital Dock"; l'estació total presentava una precisió angular de 0,5 segons i una precisió d'abast de 0,5 mm + 1 mm/ppm, amb un sistema informàtic capaç de sincronitzar diverses unitats per a la mesura i el seguiment simultània.
Després de carregar el SPMT amb el component, es van establir els punts de referència inicials del sòl i es van calcular les coordenades dels punts de mesura objectiu del component a partir d'aquests punts de referència. Aleshores, el SPMT es va allunyar de la posició de referència, va tornar per un camí predeterminat i es va reposicionar a la ubicació de referència original. En reposicionar, es van mesurar les coordenades dels punts de mesura tant a l'esquerra com a la dreta del component; A continuació, es van comparar amb les coordenades inicials per determinar la precisió de posicionament del SPMT.
Descripció del procediment experimental
Pas 1: utilitzeu una estació total i els accessoris corresponents per establir un punt de referència inicial a terra. Calculeu les coordenades de l'objectiu (component) en funció d'aquest punt de referència i feu un replanteig ràpid i d'alta precisió (precisió millor que 1 mm) mentre col·loqueu marcadors de mesura.
Pas 2: després de sortir del punt de referència inicial en mode de conducció normal, el SPMT simula l'escenari d'instal·lació i torna al punt de referència; en apropar-se a uns 20 metres, comencen els preparatius per al seguiment de la trajectòria.
Pas 3: a mesura que el vehicle viatja dins del rang de 20-10 metres des del punt de referència inicial, s'utilitza un prisma de seguiment de 360 graus per controlar la trajectòria del moviment. Durant el moviment del component, quatre estacions totals automatitzades fan un seguiment del prisma en temps real per proporcionar retroalimentació de dades, permetent la correcció de la trajectòria en temps real basada en aquestes dades.
Pas 4: després de la correcció de la trajectòria, el vehicle passa al mode "micro moviment". En entrar en una zona a 30 mm de l'àrea objectiu, es fan ajustaments ràpids mitjançant punts de referència visuals; aquests punts ofereixen una interfície intuïtiva i còmoda, que permet als operadors de SPMT fer ajustos ràpids i directes.
Pas 5: la inspecció d'alta precisió es realitza mitjançant l'estació total per proporcionar comentaris sobre la postura; l'SPMT ajusta la seva posició en funció d'aquesta retroalimentació per confirmar l'estat de col·locació final i precís. Després de la col·locació, es registren les dades de posició dels punts d'inspecció per a l'anàlisi dels resultats experimentals.
A partir de l'anàlisi experimental anterior, l'SPMT pot corregir el seu recorregut en línia recta dins de 10 metres durant el funcionament normal (mode sense polzades), mentre que la precisió del posicionament precís de l'SPMT (mode inching) pot arribar a 2 mm.
Una anàlisi funcional dels sistemes de suport, direcció i conducció del SPMT demostra la seva capacitat per realitzar operacions d'instal·lació i posicionament per a components modulars pesats i a gran escala. Per determinar la precisió de posicionament, es van realitzar experiments amb un sistema de mesurament d'estació total i operacions reals del projecte, verificant que la precisió de posicionament es trobava dins dels 2 mm. Aquestes troballes proporcionen una guia important per a la instal·lació i el posicionament de components modulars grans.
Solucions SPMT de Vehicles Orientals
L'anàlisi anterior demostra que els SPMT poden proporcionar el moviment multidireccional, l'elevació, l'anivellament i el posicionament precís necessaris per a la instal·lació de components modulars grans i pesats. A partir d'aquestes capacitats, Oriental Vehicles ofereix una gamma de solucions de transport modular i SPMT per a projectes d'instal·lació i transport de càrrega pesada exigents.
ElTransportador modular autopropulsat de 5 eixosés una solució SPMT compacta dissenyada per al transport d'equips industrials grans i pesats. El seu funcionament autopropulsat, la suspensió hidràulica i la direcció precisa proporcionen un moviment i un posicionament flexibles en entorns de treball exigents. La configuració modular també es pot adaptar a diferents dimensions de càrrega i requisits del projecte.
Per a aplicacions més grans de càrrega pesada, elTràiler SPMTproporciona una plataforma de transport modular d'alta capacitat amb suspensió hidràulica i sistemes de direcció. La seva estructura modular permet combinar diferents configuracions d'eixos segons el pes i les dimensions de la càrrega, el que la fa apta per a grans equips industrials i projectes d'infraestructura.

ElTransportador modular autopropulsat per al transport de bigues de pontestà dissenyat específicament per al transport i la col·locació de bigues de pont pesades i altres components d'infraestructura de grans dimensions. El seu sistema hidràulic autopropulsat i la seva configuració modular proporcionen la maniobrabilitat necessària per a obres de construcció complexes i operacions d'aixecament i posicionament pesats.

Per a projectes que requereixin una capacitat de transport superior, elTransportador modular autopropulsat 300–400Tofereix una solució resistent per a càrrega ultrapesada. Amb línies d'eixos configurables i funcionament autopropulsat, es pot adaptar a diferents requisits de càrrega i condicions del projecte.
Aquestes solucions SPMT demostren com la tecnologia de transport modular es pot estendre més enllà del transport convencional de càrrega pesada per donar suport al posicionament i la instal·lació de components modulars grans. Segons el pes de la càrrega, les dimensions, el centre de gravetat, les condicions del lloc i la precisió de posicionament requerida, es pot seleccionar o personalitzar la configuració SPMT adequada.

Sobre els vehicles orientals
Oriental Vehicles International Co., Limited és un fabricant professional de semiremolcs, transportistes i equips de transport especials. Fundada l'any 2002, l'empresa compta amb més de 20 anys d'experiència en investigació, desenvolupament i fabricació de vehicles. Les seves instal·lacions de producció cobreixen aproximadament 300.000 metres quadrats, incloent una àrea de producció de 80.000 metres quadrats amb línies de producció de vehicles especialitzades i equips d'inspecció dedicats.
Oriental Vehicles ofereix solucions personalitzades de semiremolcs i transport pesat segons els requisits del client. Per a càrrega no estàndard gran i pesada, l'empresa ofereix un servei integrat de disseny i producció, amb capacitats de càrrega personalitzades que van des de les 30 fins a les 1.200 tones. Els seus productes s'han exportat a més de 20 països i s'utilitzen en construcció, logística, mineria, energia i altres indústries especialitzades.
Per a projectes que involucren components modulars de grans dimensions, equips industrials pesats, estructures de ponts o altres càrregues ultrapesades, Oriental Vehicles pot desenvolupar una solució de transport modular o SPMT adequada segons els requisits específics del projecte.
Poseu-vos en contacte amb Oriental Vehicles per parlar del vostre projecte de transport de càrrega pesada, instal·lació modular o SPMT.
Producció relacionada:Transportador modular autopropulsat per al transport de bigues de pont
Transportador modular autopropulsat 300–400T
Transportador modular autopropulsat de 5 eixos
Articles relacionats:Què fa que el transport autopropulsat sigui diferent?
Quan és millor el transport autopropulsat per a maquinària pesada?
Llegeix més:Quina maquinària pesada es transporta amb remolcs modulars?
En què és diferent el transport autopropulsat del transport modular convencional?


